정진헌 기자

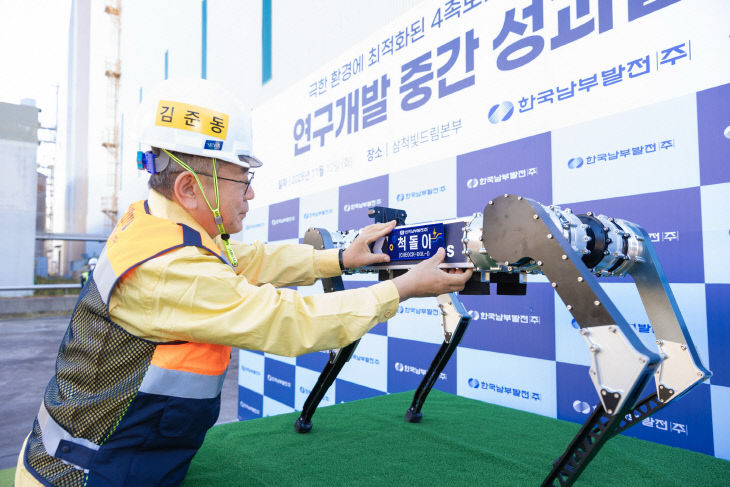 |
| 한국남부발전 김준동 사장이 10일 삼척빛드림본부에서 열린 '4족 보행로봇 R&D 중간 성과발표회 및 현장시연회'에서 현장 맞춤형 4족 보행로봇 '척돌이'에게 명패를 붙여주고 있다.(사진=남부발전) |
한국남부발전은 10일 삼척빛드림본부에서 '4족 보행로봇 연구개발 중간 성과발표회 및 현장시연회'를 열고 발전소 맞춤형 무인 점검 기술을 공개했다.
이번 사업은 고농도 분진과 고온 등으로 작업자의 접근이 제한되는 발전 현장의 안전 사각지대를 줄이기 위해 추진됐다. 남부발전은 2023년 KAIST 연구실에서 출발한 국내 로봇기업 라이온로보틱스와 협력해 현장 환경에 적합한 점검 로봇을 개발해 왔다.
이날 공개된 로봇은 '척돌이'로, 6개월간 컨베이어벨트와 저탄장 용마루 등 실제 발전소의 열악한 환경에서 적응 훈련을 거쳤다. 현장에서는 고속주행과 낮은 포복, 덤블링 등 다양한 기동 능력을 선보였다.
핵심 시연은 옥내저탄장에서 이뤄졌다. 로봇은 장애물을 피하며 자율주행을 수행하고, 열화상 카메라로 컨베이어벨트의 국부 과열 지점을 찾아냈다. 가상의 저탄장 자연발화 상황에서는 감시계단과 경사로를 스스로 이동해 발화 의심 지점을 식별했다.
점검 후 진행된 고압 소화수 분진 세척 과정에서는 방진·방수 성능도 확인했다. 고위험 구역의 설비 상태를 원격으로 점검하고 이상 징후를 조기에 발견하는 무인 안전관리 시스템으로 활용할 가능성을 보여준 것이다.
김준동 남부발전 사장은 "국내 로봇 기술을 고위험 발전 현장에 적용해 근로자의 안전을 지키는 계기를 마련했다"며 "AI와 자율주행 로봇 등 첨단 기술을 설비 관리에 적극 도입해 안전한 스마트 발전소를 구현하겠다"고 말했다.
남부발전은 'AI-Native KOSPO' 정책에 맞춰 고위험 수작업 중심의 설비 점검을 4족 보행로봇 기반 무인 점검체계로 단계적으로 전환할 계획이다.
부산=정진헌 기자
중도일보(www.joongdo.co.kr), 무단전재 및 수집, 재배포 금지